Start Anwendungen Roboter- und Bewegungssteuerung

Hochdrehmomentige Neodym-Magnete für Aktuatoren und Gelenke

Von humanoiden Robotern bis hin zu kollaborativen Armen – King-Nds hochleistungsfähige Robotik-Neodym-Magneten und Rotor-Baugruppen bieten die erforderliche Drehmomentdichte, Präzision und Zuverlässigkeit für die Motion-Systeme der nächsten Generation.

33 Patente ISO 9001-zertifiziert Halbach-Array-Rotor-Design Passgenaue Magnetisierung
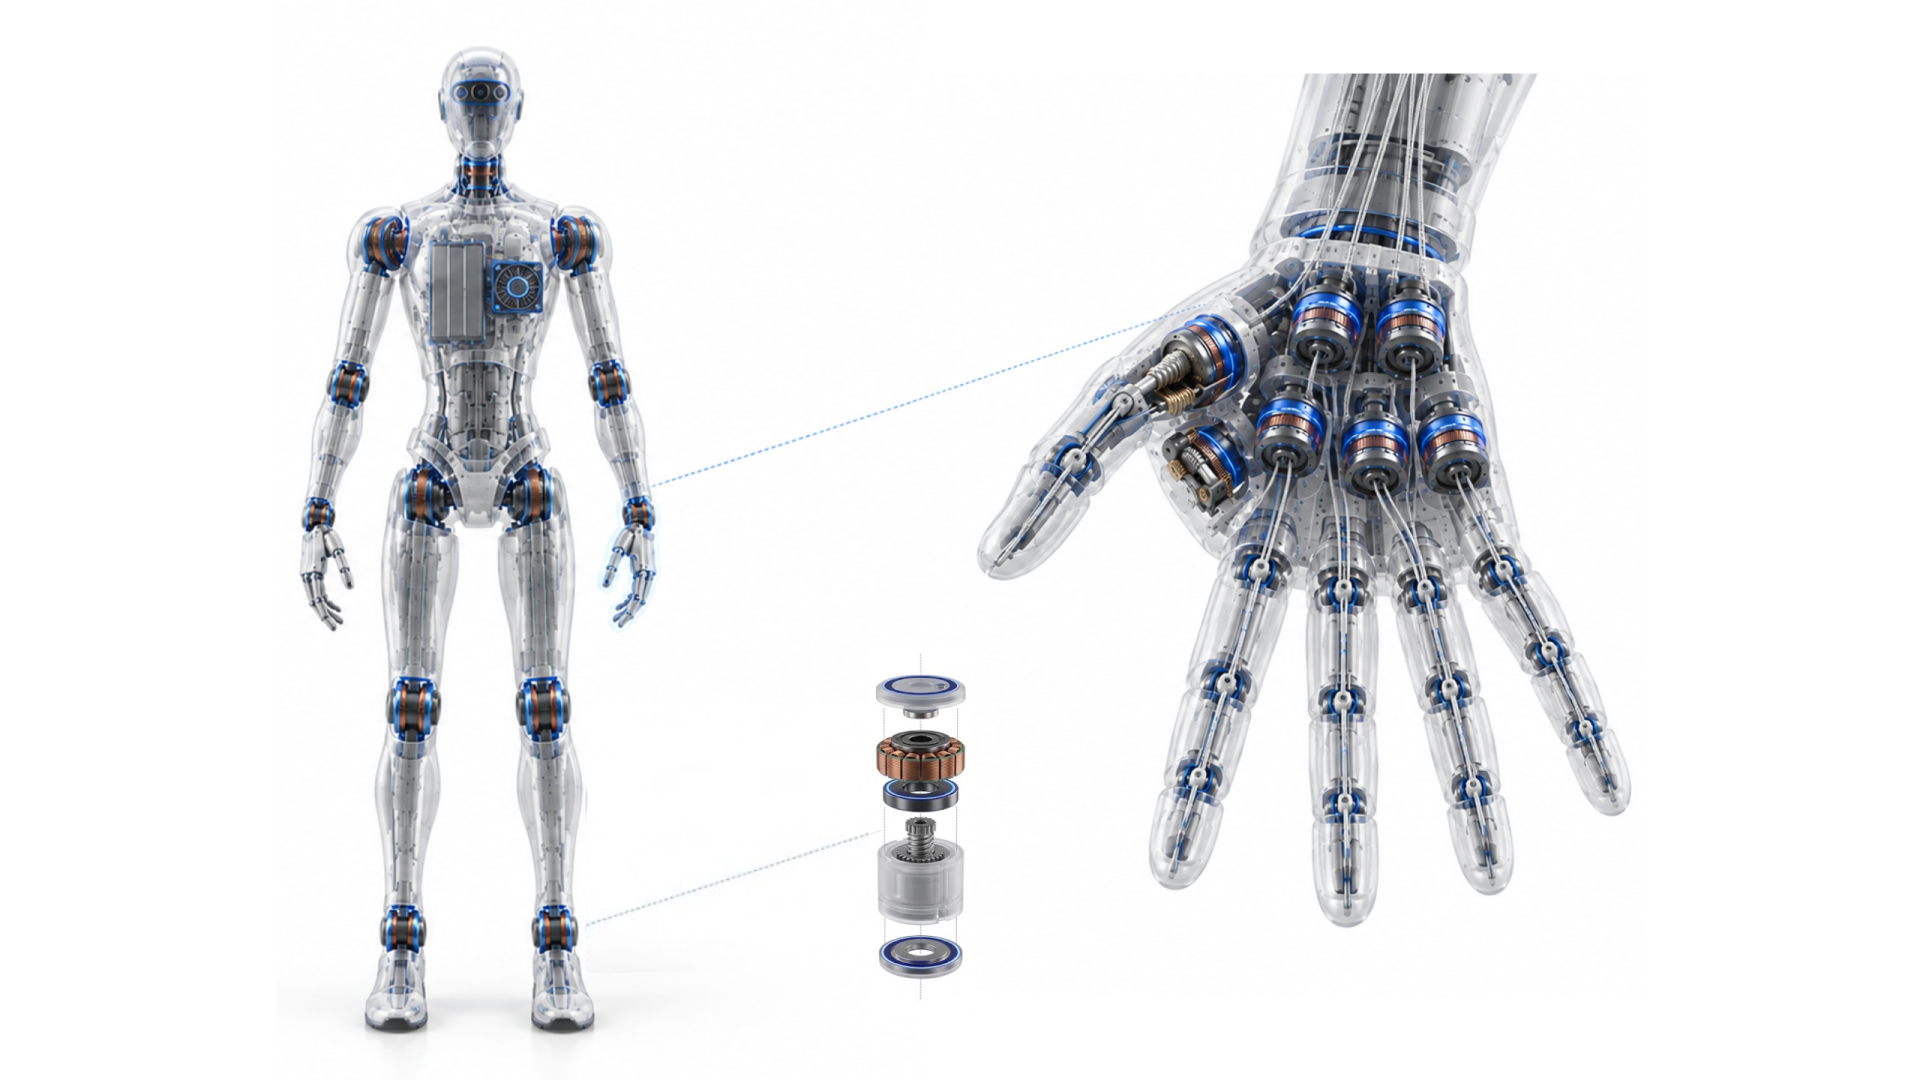
Humanoidischer Roboter, geschmeidige Hand und magnetischer Gelenkaktuator – Schema
Kamera-/LiDAR-Modul Bondierte NdFeB-Magneten unterstützen die präzise Montage und Kalibrierung von Sensoren.
Nackengelenk Der sinterierte NdFeB-Magnetrotor mit einem verklebten Encoderring ermöglicht eine präzise Drehung und Neigung des Kopfes.
Schultergelenk Ein rahmenloser Drehmomentmotor pro Schulter. Hochleistungsfähige Sinter-NdFeB-Magneten sorgen für eine mehrachsige Armbewegung.
Kühlventilatormotor Der gebundene NdFeB-Ringmagnet sorgt für eine ruhige und effiziente thermische Luftführung für das Batteriesystem.
Ellbogengelenk Ein Motor- und Einzeller-Set pro Arm, das eine reibungslose und präzise gesteuerte Flexion des Unterarms ermöglicht.
Handgelenksgelenke Ein kompakter Aktuator pro Handgelenk, das mit dem motorischen Handkomplex verbunden ist, der in vergrößerter Darstellung rechts gezeigt ist.
Kniegelenk Ein Drehaktor mit hohem Drehmoment pro Hüfte. Sinterte NdFeB-Magnete liefern die erforderliche Drehmomentdichte für Balance und Bewegung.
Kniegelenk Ein Aktuator pro Knie. Häufig als Linearaktuator-Modul ausgeführt, mit dem Aufsichtsbild im Zentrum dargestellt.
Schienbeinscheibe Ein Aktuator pro Knöchel, der auch häufig als Linearantriebsmodul für Stoßfestigkeit und Balancekontrolle ausgeführt wird.
Thumb-Aktuatoren Zwei Hohlkupplungsmotoren mit Sinterringmagneten aus NdFeB treiben die Daumenflexion und -rotation unabhängig voneinander über Schneckenräder und Gelenke.
Finger-Drive-Motoren Ein Hohlkugelmotor pro Finger, jeweils mit einem sinterisierten NdFeB-Ringmagneten, der die Flexion durch die Sehne-Kabelführung antreibt.
Motorseitiger absoluter Encoder Bondiertes NdFeB-Ringmagnet, das eine hochauflösende Rückmeldung der Motorkopfposition liefert.
Rückwandlose Drehmotor Sinterierte NdFeB-Scheibenmagnete am Rotor liefern die erforderliche Drehmomentdichte in einem kompakten Gehäuse.
Leiter-Schnecken-Mechanismus Konvertiert die Motorrotation in die lineare Bewegung, die an Knieschleimbeutel und Knöcheln eingesetzt wird.
Absolutwert-Ausgangsseitiger Encoder Bonded NdFeB-Multiturn-Encoder-Magnet verfolgt die endgültige gemeinsame Ausgangsposition.

Wo King-Nd-Magnete gefertigt werden

Jedes Gelenk in einem modernen Roboter, sei es ein Humanoiden, ein Roboterhund oder ein kollaboratives Armsystem, setzt auf präzise magnetische Komponenten, um Drehmoment zu liefern, die Position zu erfassen und eine stabile Position zu halten. Die folgende Tabelle verdeutlicht, wie die Magnettechnologie von King-Nd in jedes System integriert ist und welche Magnetformen, Magnetisierungsmuster und Materialklassen typischerweise für jede Rolle vorgesehen sind.

Gelenk- und Stellsysteme

Komponente Magnetform Verfahren Magnetisierung / Struktur Typische Konfiguration Empfohlene Note HRE Free
Rotary Joint Actuator / Frameless Torque Motor (Nacken, Schulter, Ellbogen, Handgelenk, Hüfte) Bread-loaf-Profil-Magneten Sintered NdFeB Radial (flächenmontiert) oder Axial-Konfiguration Mehrpolarray pro Rotor, Innengewinde-Passungstoleranz von 0,02–0,03 mm N42H-Standard; N35/N35SH ebenfalls üblich; SH/UH für Geräte mit höherer Temperatur ✔
Linearer Gelenkaktuator-Modul (Knie-, Fußgelenk) Bread-loaf-Profil-Magneten Sintered NdFeB Radial, integriert mit Spulenschieberegler Rückwandloses Drehmomentmotor kombiniert mit zwei Encodern in einem kompakten Modul N42H-Standard; SH/UH für Geräte mit höheren Temperaturen ✔
Kernlose Motoren (hand- und fingergesteuerte Aktoren) Ringförmiger Magnet Sintered NdFeB Diametrisch, auf einer Stahlhülse montiert, um den kernlosen Wicklung herum 1 Ring pro Aktuator, 6 Aktuatoren pro Hand N42H ✔

Positionssensorik und Encoder

Komponente Magnetform Verfahren Magnetisierung / Struktur Typische Konfiguration Empfohlene Note HRE Free
Motorseitiger absoluter Encoder Ringmagneten Bonded NdFeB Diametrisch (mehrpolig) 1 pro Aktuator, montiert an der Motorwelle 8–10 MGOe isotropes Verbundmaterial ✔
Ausgangsseitiger Mehrdreh-Absolutwertgeber Ringmagneten Bonded NdFeB Mehrpol-diametrisch 1 pro Aktuator, montiert an der gemeinsamen Ausgangsstufe 8–10 MGOe isotropes Verbundmaterial ✔
Drehmoment-Sensor-Magnetring Ringmagneten Bonded NdFeB Mehrpoliger Radial In Kombination mit einem Doppel-Encoder-System 8–10 MGOe isotropes Verbundmaterial ✔
Kamera-/LiDAR-Sensor-Magnet Kleine Ring- / Scheibenmagnete Bonded NdFeB Diametral oder Axial Pro Sensor-Einheit 6–8 MGOe isotropes Verbundmaterial ✔

End-Effektoren & Hilfsysteme

Komponente Magnetform Verfahren Magnetisierung / Struktur Typische Konfiguration Empfohlene Note HRE Free
Werkzeugwechsel-/Greifer-Antrieb Block-/Ringmagneten Sintered NdFeB Axial In die Greiferantriebseinheit integriert N42 ✔
Magnetisches Haltegriff Blockmagneten Sintered NdFeB Axial Passend für die Anforderungen an die Haltekraft N42 ✔
Elektromagnetischer Gelenkbremse Ring-/Scheibenmagnete Sintered NdFeB Axial 1 pro Gelenk, sicheres Halten N35–N42 ✔
Kühlventilatormotor (Batterie- und thermische Steuerung) Ringmagneten Bonded NdFeB Mehrpoliger Radial 1 pro Fan-Einheit 8–10 MGOe isotropes Verbundmaterial ✔
Grundmontage und temporäre Befestigung Blockmagneten Sintered NdFeB Axial Nach Montageort N42 ✔

Entwickelt für die Anforderungen der robotischen Bewegung

Robotergelenke verlangen viel von einem Magnet: enormen Drehmoment in einem Raum, der nur knapp größer als ein Faustgriff ist, Bewegungen, die für eine sichere menschliche Interaktion ausreichend reibungslos sind, und Zuverlässigkeit, die auch über Millionen von Betriebzyklen hinweg hält. King-Nd erfüllt diese Anforderungen durch eine präzise Magnetgeometrie, strenge Fertigungstoleranzen und Montageprozesse, die für eine kontinuierliche Betriebsbereitschaft ausgelegt sind.

Herausforderung 01

Hohe Drehmomentdichte in engen Gelenkbereichen

Robotergelenke müssen eine signifikante Drehmomentleistung bei extrem kompakten Gehäusen liefern, was wenig Spielraum für Fehler bei der Magnetmontage oder -ausrichtung lässt.

King-Nd-Lösung

Präzisionsgeformte Bogenseile, die den inneren Bogenseilpassungstoleranzen von bis zu 0,02–0,03 mm entsprechen, gewährleisten eine präzise Anpassung an die Stator-Laminationsstapel. Sowohl die radiale als auch die axiale Rotorstruktur werden unterstützt, zusammen mit industrienaulichen Verbundverfahren, die für hohe Temperaturbeständigkeit und vibrationsresistente Eigenschaften ausgelegt sind.

Herausforderung 02

Präzise Bewegungssteuerung

Sichere, natürliche Roboterbewegungen basieren auf glatter, vibrationsfreier Drehmomentübertragung und präziser Echtzeit-Positionsrückmeldung an jeder Gelenkstelle.

King-Nd-Lösung

Mehrpolige diametral magnetisierte Encoderringe, die eine streng kontrollierte Magnetisationsuniformität gewährleisten und präzise und geräuscharme Positions- und Geschwindigkeitsinformationen für die Steuerung der Gelenkverbindung im geschlossenen Kreislauf unterstützen.

Herausforderung 03

Langzeitbetriebssicherheit

Robotergelenke arbeiten kontinuierlich über Millionen von Bewegungszyklen, was eine gleichbleibende Leistung über die gesamte Lebensdauer des Systems erfordert.

King-Nd-Lösung

Ein ISO-zertifiziertes Qualitätsmanagementsystem, vollständige Materialverfolgbarkeit und Montageprozesse, die eine gleichbleibende und wiederholbare Leistung über die Produktionsreihen hinweg gewährleisten.

Produktausstattungen für Robotik-Anwendungen

Von Standardmodellen bis hin zu vollständig maßgefertigten Radial- und Axialrotor-Baugruppen liefert King-Nd das gesamte Spektrum an Magnetprodukten, auf das sich Roboter- und Servomotorhersteller verlassen können. Erfahren Sie mehr über unsere Kernproduktlinien unten.

Sinterbare NdFeB-Magneten

Voller N35- bis N52-Gattungsbereich, einschließlich Biskuitbrei-Profil-Arc-Magneten, die auf die engen inneren Arc-Toleranzen abgestimmt sind, die für frameless-Drehmomentmotor-Rotoren erforderlich sind.

Sehen Sie die Notendurchsicht

Magnetische Bauteile

Rotor-Baugruppen, Sensormagnete und Aktuatorkomponenten, die bereits so konzipiert sind, dass sie direkt in Ihre Motoren- oder Systemkonstruktion integriert werden können.

Verfügbar in radialen und axialligen Rotorbauformen, abgestimmt auf Ihre Motor-Topologie.

Ansicht der Zusammenstellungen

Kundenspezifische Lösungen

Passgenaue Magnetisierung, Beschichtungen und Geometrien, einschließlich Brotbreit-Profilen und anderer Sonderprofile, abgestimmt auf Ihre spezifische Gelenk- oder Aktuatoranordnung.

Ansichten von Formen und Beschichtungen

Geprüfte Qualität und bewährte Zuverlässigkeit

Roboterhersteller benötigen Magnetlieferanten, die ihre Leistungsversprechen durch eine strenge Prozesskontrolle unterstreichen können. Die Zertifizierungen und das Patentportfolio von King-Nd spiegeln eine kontinuierliche Investition in die Produktkonformität und die Materialwissenschaft wider.

ISO 9001

Ein zertifiziertes Qualitätsmanagementsystem gewährleistet eine gleichbleibende Prozesskontrolle und Produktqualität in jeder Produktionsserie.

ISO 14001

Ein zertifiziertes Umweltmanagementsystem, das verantwortungsvolle und nachhaltige Produktionsverfahren unterstützt.

ISO 45001

Ein zertifiziertes Managementsystem für Arbeitssicherheit und Gesundheitsschutz, das unsere Verpflichtung zu einem sicheren Produktionsumfeld widerspiegelt.

33 Patente

Eine quantifizierbare Messgröße für unsere kontinuierlichen Investitionen in die Magnetmaterialienforschung und die Produktinnovationen.

Wo unsere Magnete bereits im Einsatz sind

Von humanoiden Plattformen bis hin zur industriellen Automatisierung – die Magnettechnologie von King-Nd unterstützt Motion- und Steuerungssysteme in der gesamten Robotikbranche.

Humanoid-Roboter
Roboterhunde
Kooperative Roboter (Cobots)
Industrielle Roboterarme
AGVs und AMR
Präzisions-Servosysteme

Bereit, Ihre Robotik-Anwendung zu besprechen?

Ob Sie eine humanoide Plattform, einen kollaborativen Roboter oder ein Präzisionsservosystem entwickeln – unser Ingenieursteam kann Ihnen dabei helfen, die richtige Magnetsorte, Struktur und Konstruktion für Ihr spezifisches Design auszuwählen.

Nach oben scrollen